

راهاندازی الکتروموتور؛ راهنمای تصویری انتخاب روش، مدار و تنظیمات
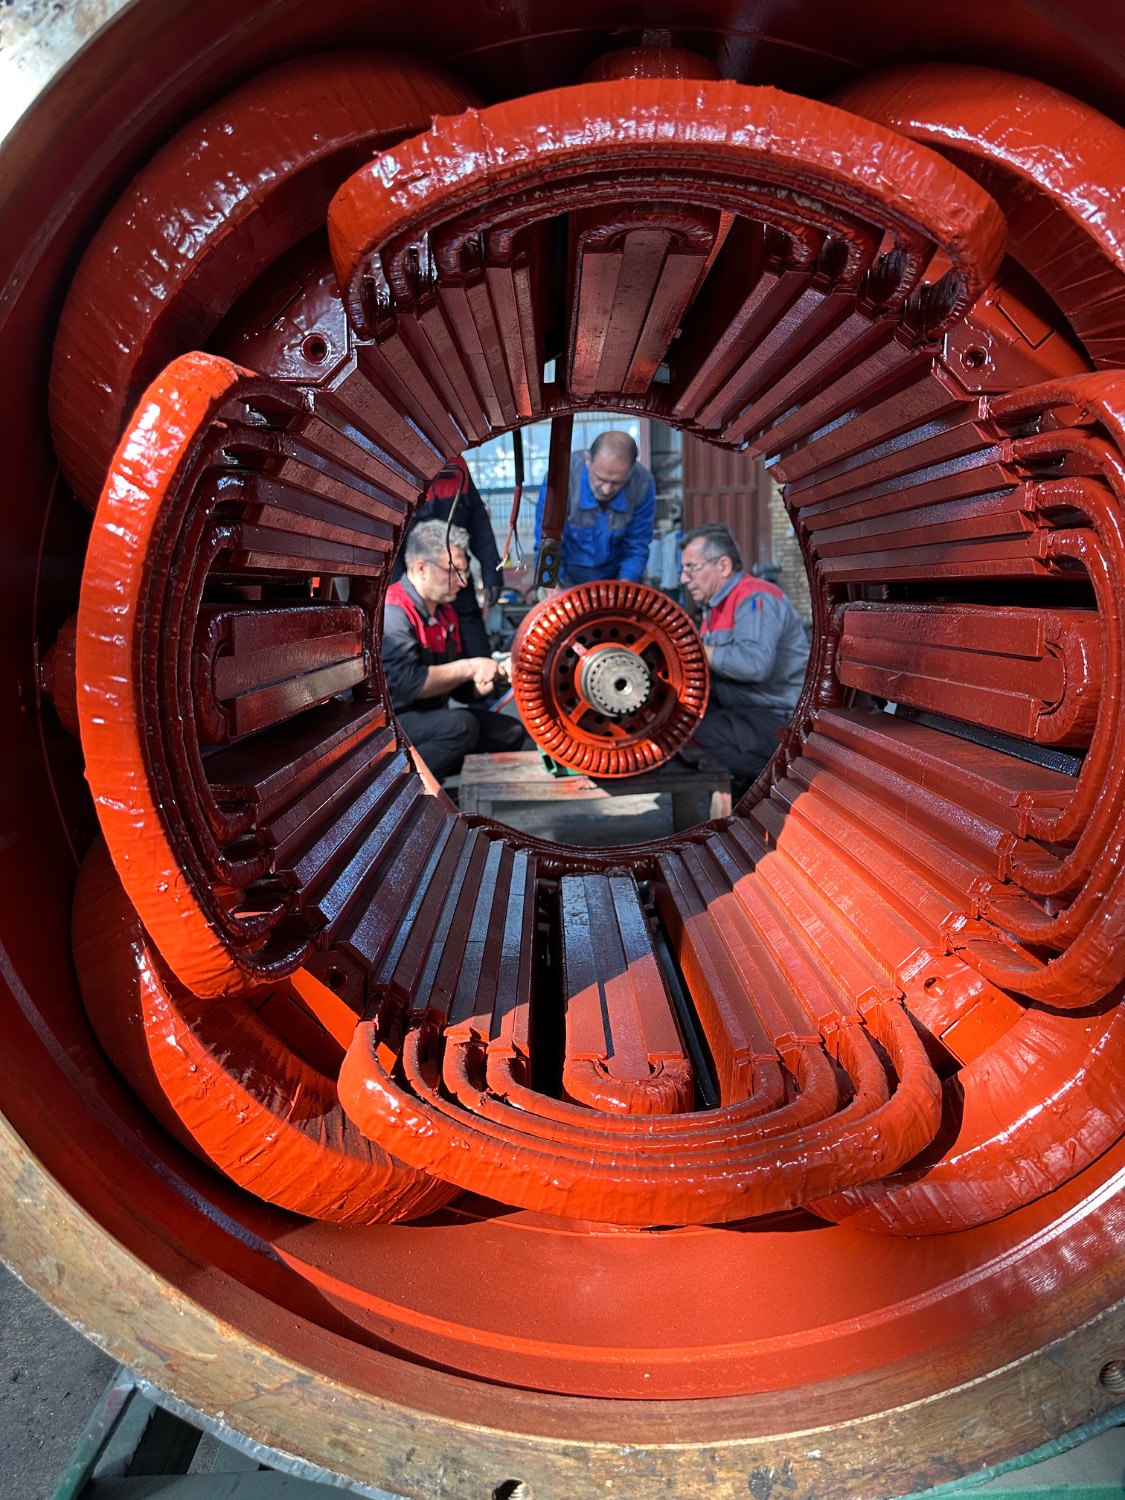
تصویرسازی با هوش مصنوعی؛ صحنه آموزشی با لباس الوند صنعت، مستند پروژه واقعی نیست.
استارت درست، از شناخت موتور شروع میشود.
این راهنما برای انتخاب فنی، مشاهده مدار و بررسی استارت ناموفق است.
روش راهاندازی را از روی موتور و بار انتخاب کنید
از یک موتور ۷۵ کیلووات تا ماشین چندمگاواتی، انتخاب راهانداز با پلاک + گشتاور بار + ظرفیت شبکه شروع میشود. روش مناسب باید مجموعه را در زمان مجاز شتاب دهد؛ روشنشدن بدون ثبت جریان، زمان و رفتار بار، معیار تحویل نیست.
| روش | مناسب چه موتوری؟ | ویژگی تعیینکننده | پیش از انتخاب بررسی شود |
|---|---|---|---|
| مستقیم DOL | قفسسنجابی؛ دور ثابت | بیشترین گشتاور قابلدسترسی در استارت شبکهای | جریان هجومی و افت ولتاژ شبکه |
| ستارهمثلث Y–Δ | شش سر سیم؛ کارکرد نامی در مثلث | جریان و گشتاور شروع حدود ⅓ حالت DOL مثلث | بار باید با گشتاور کمتر شتاب بگیرد |
| اتوترانس استارتر | قفسسنجابی؛ طرح کاهش ولتاژ | انتخاب تپ و کاهش جریان سمت شبکه | طراحی انتقال و گشتاور k² |
| راکتور / مقاومت استاتور | مدار کاهش ولتاژ استاتور | مدار وابسته به افت ولتاژ و جریان | با مقاومت روتور یکسان نیست |
| بخشی از سیمپیچی | فقط موتور دارای طرح Part-winding | دو مرحله مطابق نقشه سازنده | قابل ایجاد با تقسیم دلخواه سیمپیچی نیست |
| سافتاستارتر | شروع و توقف نرم؛ دور ثابت | تنظیم جریان و ولتاژ شروع | ظرفیت استارت گرم، زمان و تعداد استارت |
| مقاومت خشک روتور | روتور سیمپیچیشده / اسلیپرینگ | گشتاور شروع متناسب با مقاومت روتور | زغال، حلقه، پلهها و اتصال کوتاه نهایی |
| لیکوئید استارتر LRS | اسلیپرینگ؛ آسیاب و بار سنگین | کاهش پیوسته یا طراحیشده مقاومت روتور | ولتاژ و جریان روتور، محلول و دمای مخزن |
| اینورتر / VFD / AC Drive | کنترل دور و گشتاور در فرایند | کنترل فرکانس و ولتاژ؛ الگوریتم سازگار | جریان خروجی، اضافهبار، عایق و خنککاری |
| سنکرون، سروو و موتورهای خاص | متناسب با فناوری واقعی موتور | تحریک، کموتاسیون یا فیدبک اختصاصی | تشخیص ساختار و سازگاری درایو |
دور ثابت، بار سبکتر
DOL، ستارهمثلث یا کاهش ولتاژ را با شبکه و گشتاور بار بررسی کنید.
دور متغیر و کنترل فرایند
درایو را بر پایه جریان، ظرفیت اضافهبار و فناوری موتور انتخاب کنید.
اسلیپرینگ و بار سنگین
مدار روتور، مقاومت خشک یا LRS و ظرفیت حرارتی راهانداز تعیینکنندهاند.
۱. قبل از انتخاب راهانداز، موتور و بار را بشناسیم
راهاندازی الکتروموتور صرفاً وصلکردن برق نیست. موتور باید بتواند بر گشتاور مقاوم بار غلبه کند، مجموعه را در زمان مجاز شتاب دهد و بدون عبور از ظرفیت حرارتی موتور، کابل، راهانداز و شبکه به نقطه کار برسد. یک موتور سالم هم با روش استارت نامناسب میتواند داغ شود، حفاظت را فعال کند یا به کوپلینگ و گیربکس ضربه بزند.
مهندس مصطفی فلاحنژاد در تجربههای صنعتی خود بر تفاوت بین «روشنشدن موتور» و «راهاندازی درست مجموعه» تأکید دارد. در شرکت الوند صنعت جاوید البرز، انتخاب روش باید با پلاک، نوع سیمپیچی، شرایط بار و مدار موجود تطبیق داده شود؛ نام برند یا توان بهتنهایی کافی نیست.
- پلاک: AC یا DC، تعداد فاز، ولتاژ، جریان، فرکانس، دور، اتصال و نوع کارکرد.
- بار: فن و پمپ، نوار نقاله، آسیاب، کمپرسور، تراکشن یا محور دقیق؛ گشتاور شروع و ممان اینرسی.
- شبکه: ظرفیت ترانس، طول کابل، افت ولتاژ مجاز و قدرت اتصال کوتاه در نقطه اتصال.
- بهرهبرداری: تعداد استارت در ساعت، استارت گرم یا سرد، زمان شتاب و نیاز به تغییر دور.
نقشههای این صفحه آموزشیاند. مدار اجرایی، تنظیم حفاظت و کار روی تجهیزات برقدار یا فشار متوسط باید توسط فرد صلاحیتدار و مطابق نقشه همان تجهیز انجام شود؛ قبل از بازکردن مدار، قطع و قفلکردن منابع و اثبات بیبرقی ضروری است.
۲. راهاندازی موتور تکفاز؛ خازن، سیمپیچ کمکی و قطب چاکدار
در موتور القایی تکفاز متعارف، سیمپیچ اصلی بهتنهایی گشتاور شروع مناسبی ایجاد نمیکند. مدار کمکی یا ساختار قطب چاکدار جهت شروع را فراهم میکند. موتورهای تکفاز را نباید همگی «خازنی» فرض کرد؛ سیمپیچ کمکی مقاومتی، خازناستارت، خازن دائمکار و دوخازنه مدارهای متفاوتی دارند.
| نوع موتور | مدار شروع | وضعیت پس از شتاب | نکته تشخیص |
|---|---|---|---|
| Split-phase | سیمپیچ کمکی با اختلاف فاز مقاومتی | مسیر کمکی طبق طراحی قطع میشود | سلامت کلید گریز از مرکز یا رله |
| Capacitor-start | خازن استارت در مسیر کمکی | خازن استارت از مدار خارج میشود | خازن استارت برای اتصال دائم نیست |
| PSC | خازن دائمکار و سیمپیچ کمکی | خازن در مدار باقی میماند | ظرفیت و ولتاژ خازن مطابق سازنده |
| CSCR؛ دوخازنه | خازن استارت و دائمکار | فقط شاخه خازن استارت قطع میشود | تطبیق مدار رله و دو خازن |
| قطب چاکدار | حلقه اتصالکوتاه روی بخشی از قطب | بدون مدار خازن معمول | گشتاور شروع محدود؛ کاربردهای سبک |
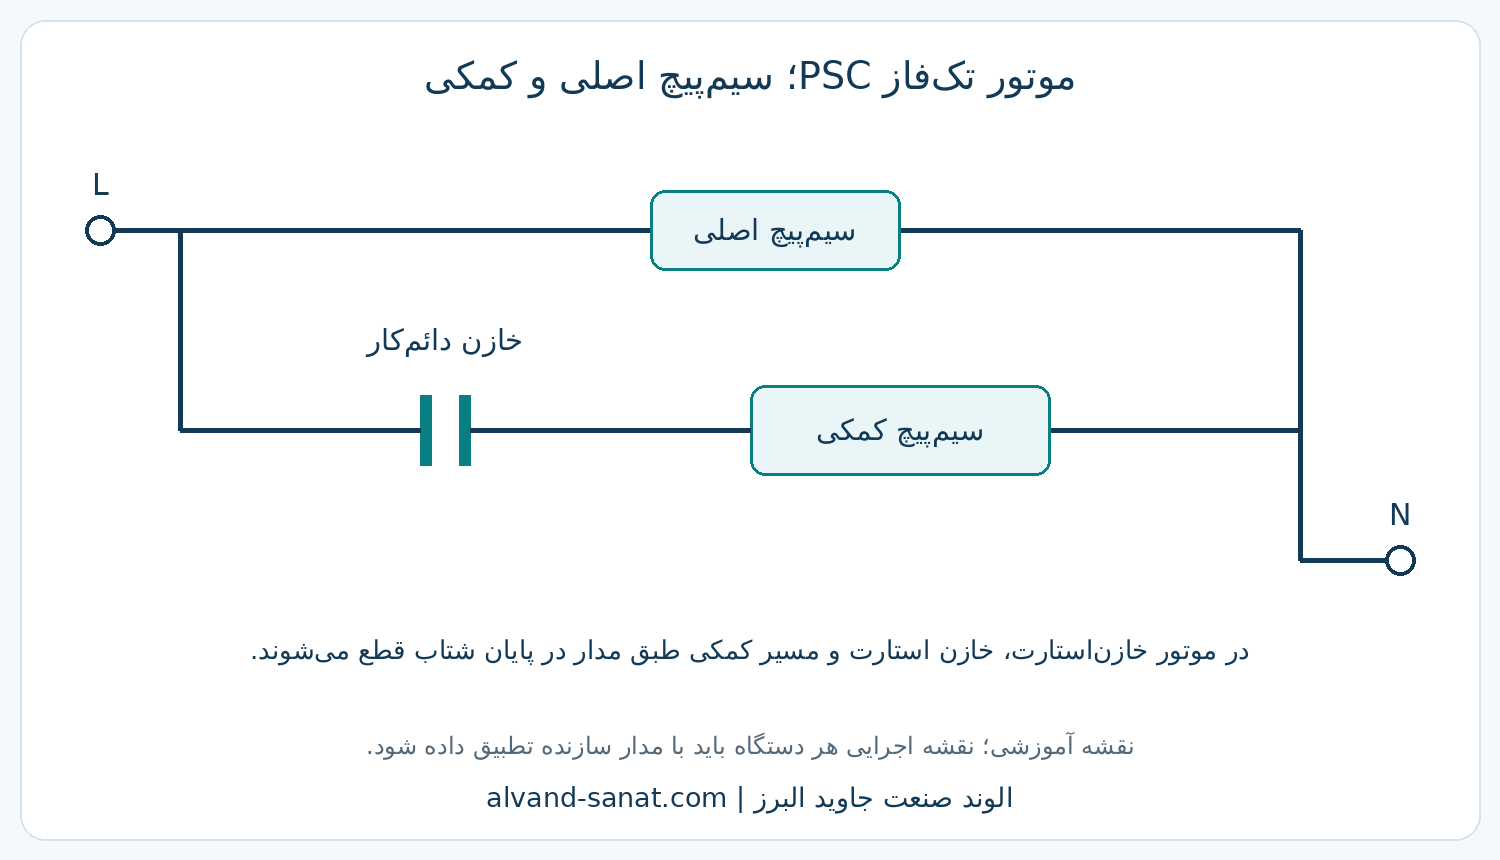
در PSC، خازن سری با سیمپیچ کمکی در تمام کارکرد باقی میماند؛ حذف آن میتواند عملکرد یا جهت شروع را مختل کند. [1]
اگر موتور فقط صدای وزوز دارد و شتاب نمیگیرد، تکرار استارت راهحل نیست. خازن، رله یا کلید گریز از مرکز، سیمپیچ کمکی، گیر مکانیکی و افت ولتاژ بررسی شوند. ظرفیت خازن را از روی توان حدس نزنید. تغییر جهت نیز معمولاً با تغییر نسبت اتصال سیمپیچ کمکی به اصلی انجام میشود، نه صرفاً جابهجایی فاز و نول. خازن پس از قطع برق هم میتواند انرژی ذخیره داشته باشد؛ تخلیه باید با روش مناسب سازنده انجام شود. [2]
۳. موتور یونیورسال؛ چرا با AC و DC کار میکند؟
موتور یونیورسال یک موتور کلکتوردار با میدان و آرمیچر سری است که برای کار با AC و در محدوده مشخص برای DC طراحی میشود. با تغییر جهت همزمان جریان میدان و آرمیچر در AC، جهت متوسط گشتاور حفظ میشود. این ساختار در ابزارهای دستی و برخی تجهیزات دوربالا کاربرد دارد. [3]
بااینحال، مجازبودن AC/DC به معنی امکان اتصال هر ولتاژ دلخواه نیست. مقاومت، اندوکتانس، کموتاسیون، بار و دور مجاز باید بررسی شوند. کنترل AC ممکن است با مدار تریاک و کنترل DC با مبدل مناسب انجام شود. روی DC همیشه «بیصدا و کمتلفات» بودن تضمین نمیشود. موتور سری و یونیورسال را بدون توجه به بار و محدودیت دور آزمایش نکنید؛ افزایش دور بیباری میتواند خطرناک باشد.
در عیبیابی، زغال، جازغالی، کلکتور، آرمیچر، بلبرینگ و مدار کنترل یک مجموعهاند. برای ارتباط این موضوع با تجهیزات کوچک، راهنمای جرقه موتور DC را هم بخوانید.
۴. موتور سهفاز قفس سنجابی و راهاندازی مستقیم DOL
موتور القایی سهفاز قفس سنجابی ذاتاً خودراهانداز است، اما این به معنی نبود مشکل استارت نیست. ممکن است جریان قفلروتور، افت ولتاژ، زمان شتاب طولانی، گشتاور ناکافی یا تنش مکانیکی انتخاب DOL را نامناسب کند. [4]
در DOL، پس از فراهمشدن شرایط اجازه استارت، ولتاژ کامل شبکه از مسیر کلید، کنتاکتور و حفاظت به استاتور اعمال میشود. انتخاب تجهیزات باید جریان، رده کاری کنتاکتور، جریان اتصال کوتاه و هماهنگی حفاظت را پوشش دهد؛ جایگزینکردن حفاظت با فیوز بزرگتر برای رفع تریپ، علت خرابی را حل نمیکند.
- مزیت: مدار ساده و هزینه اولیه کمتر.
- محدودیت: جریان و ضربه گشتاور شروع؛ مناسببودن تابع شبکه و بار است.
- پیششرط: گشتاور موتور در سراسر شتاب از گشتاور بار بیشتر باشد.
- کنترل: جریان هر سه فاز، زمان شتاب، افت ولتاژ و تعداد استارت مطابق اطلاعات سازنده ثبت شوند.
رابطه کلی حرکت مجموعه چنین است: گشتاور شتابدهنده برابر اختلاف گشتاور موتور و بار است. اگر این اختلاف در بخشی از منحنی بسیار کوچک شود، موتور مدت زیادی در ناحیه جریان بالا میماند. پایینبودن صدای موتور یا چرخیدن محور، جای ثبت داده را نمیگیرد.
۵. ستارهـمثلث؛ نسبت واقعی ولتاژ، جریان و گشتاور
راهاندازی ستارهـمثلث برای موتوری است که در ولتاژ شبکه باید در حالت مثلث کار کند، شش سر سیم قابل دسترس دارد و بار آن با گشتاور کاهشیافته شتاب میگیرد. در شروع، سیمپیچی ستاره است؛ پس از رسیدن به شرایط انتقال، مدار ستاره باز و مدار مثلث برقرار میشود. این روش کنترل دور نیست.
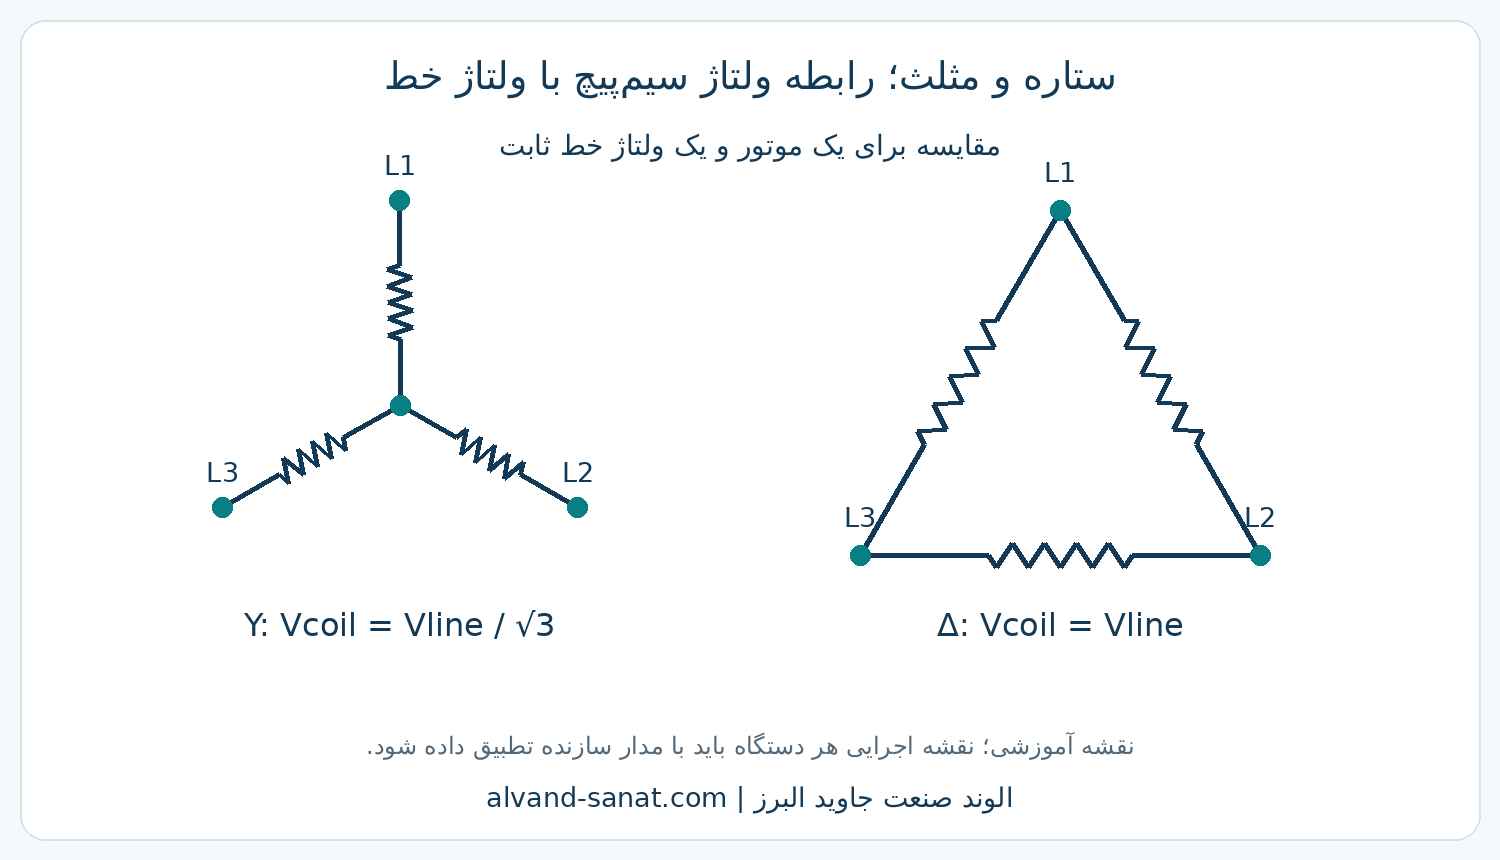
برای یک موتور و ولتاژ خط ثابت، با صرفنظر از اشباع و تفاوتهای گذرا: ولتاژ هر سیمپیچ در ستاره Vline/√3 است؛ جریان خطِ شروع تقریباً یکسوم DOL مثلث و گشتاور شروع تقریباً یکسوم است. پس جمله «ولتاژ موتور هنگام شروع ستاره بالاتر میرود» درست نیست. [5]
| شبکه | پلاک موتور | نتیجه |
|---|---|---|
| ۴۰۰ ولت | Δ 400 / Y 690 V | از نظر ولتاژ، مناسب بررسی برای ستارهـمثلث؛ بار و مدار نیز باید تأیید شوند |
| ۴۰۰ ولت | Δ 230 / Y 400 V | کارکرد نامی در ستاره؛ انتقال به مثلث روی ۴۰۰ ولت مجاز نیست |
مهندس مصطفی فلاحنژاد استفاده صنعتی از این روش را حتی در برخی موتورهای ۱۵۰ تا ۲۰۰ کیلووات دیده است. این تجربه، سقف یا کف ثابت انتخاب ایجاد نمیکند: موتور بزرگ هم ممکن است با بار سبک مناسب باشد و موتور کوچک با بار سنگین مناسب نباشد. زمان انتقال باید با شتاب واقعی تعیین شود، نه فقط یک عدد تکراری برای همه موتورها.
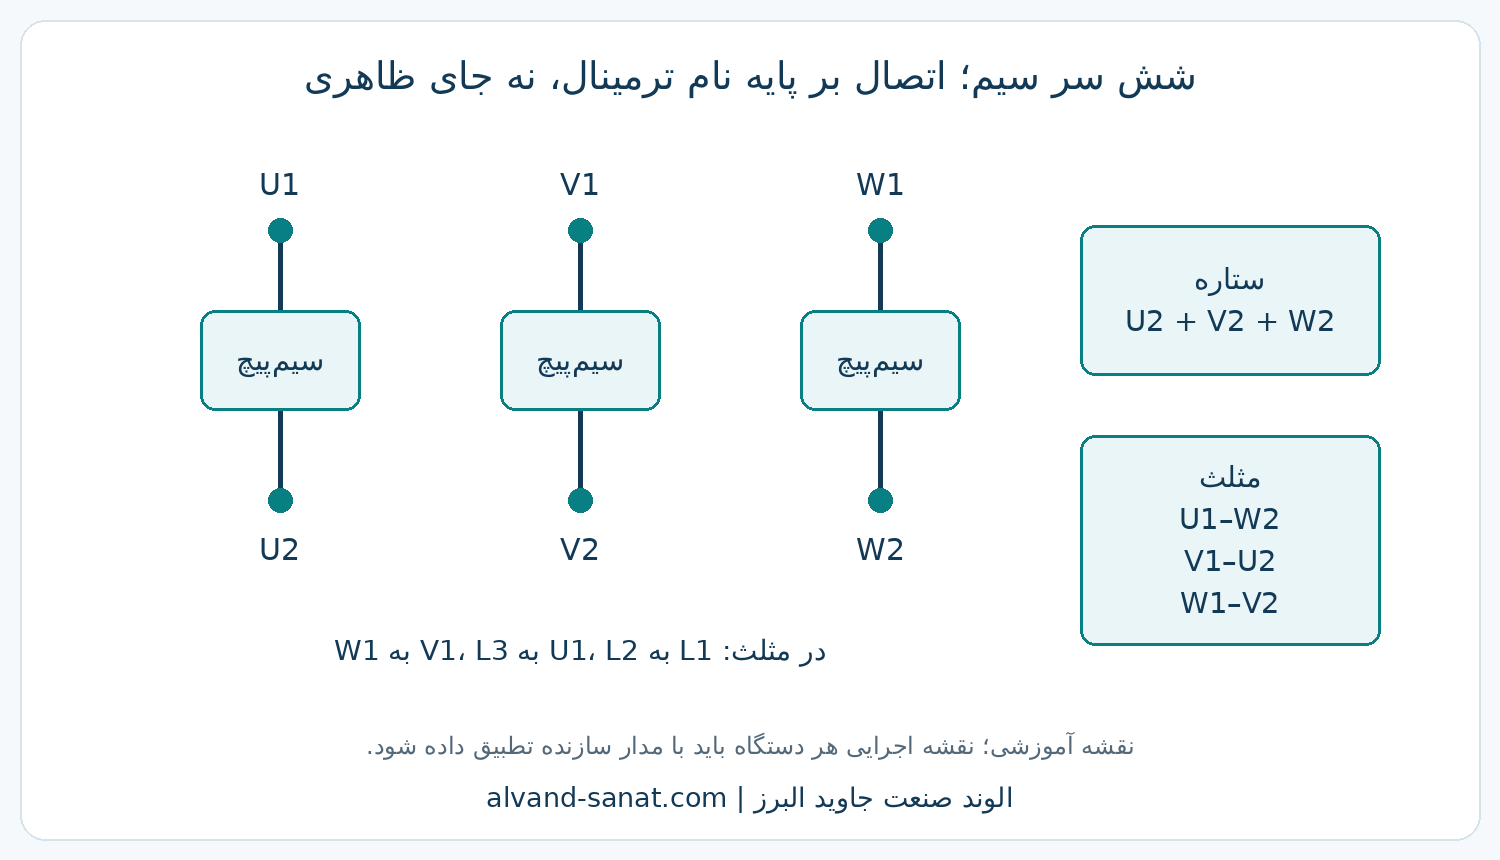
حروف ترمینالها مرجعاند، نه جای ظاهری پلها. کنتاکتور ستاره و مثلث باید اینترلاک الکتریکی و مکانیکی مناسب داشته باشند؛ همزمانی آنها میتواند اتصال کوتاه ایجاد کند. گذار باز نیز ممکن است پیک جریان و گشتاور بسازد. تنظیم رله اضافهبار به محل نصب آن در مدار بستگی دارد؛ تنظیم یکسان رله داخل مثلث و رله مسیر خط اشتباه است. [6]
مثال عددی؛ چرا بعضی موتورها در ستاره میمانند؟
فرض آموزشی: موتور 90 kW / 1480 rpm با جریان نامی 180 A؛ طبق داده فرضشده سازنده، جریان قفلروتور 6 × In و گشتاور شروع DOL برابر 2 × Tn است. این اعداد مشخصات یک محصول واقعی نیستند.
| حالت شروع | جریان خط تقریبی | گشتاور شروع تقریبی |
|---|---|---|
| DOL مثلث | 1080 A | 1162 N·m |
| ستاره | 360 A | 387 N·m |
اگر گشتاور مقاوم اولیه بار 500 N·m باشد، در این مثال ستاره گشتاور کافی برای شروع ندارد. باید منحنی موتور و بار در سراسر شتاب، افت ولتاژ و روش جایگزین بررسی شوند.
توالی منطقی کنتاکتورها
| مرحله | کنتاکتور خط | ستاره | مثلث |
|---|---|---|---|
| شروع در ستاره | وصل | وصل | قطع |
| فاصله انتقال طبق طراحی | مطابق مدار | قطع | قطع |
| کارکرد مثلث | وصل | قطع | وصل |
این جدول مدار فرمان اجرایی نیست. زمان مرده و ترتیب انتقال از نقشه سازنده میآید؛ اینترلاک مکانیکی و الکتریکی از وصل همزمان ستاره و مثلث جلوگیری میکند.
۶. اتوترانس، راکتور و راهاندازی با بخشی از سیمپیچی
ستارهـمثلث تنها راه کاهش جریان نیست. در اتوترانس استارتر، موتور با ولتاژ کاهشیافته شروع و سپس به شبکه منتقل میشود. برای نسبت ولتاژ k، در مدل تقریبی جریان موتور متناسب با k و گشتاور متناسب با k² کاهش مییابد؛ جریان سمت شبکه با اثر ترانس با جریان موتور یکی نیست.
راهاندازی با مقاومت یا راکتور سری استاتور نیز ولتاژ موتور و گشتاور را کاهش میدهد. Part-winding فقط برای موتورِ طراحیشده با این قابلیت است؛ تقسیم دلخواه سیمپیچی موتور معمولی به دو بخش، راهانداز استاندارد ایجاد نمیکند. [7]
این روشها را باید با منحنی بار، زمان مجاز اتصال مرحله اول و ترتیب انتقال بررسی کرد. مقاومت استاتور با مقاومت خارجی روتور اسلیپرینگ یکی نیست: اولی ولتاژ استاتور را کم میکند؛ دومی ویژگی مدار روتور را تغییر میدهد.
اتوترانس؛ آمپر موتور با آمپر شبکه یکی نیست
اگر نسبت تپ ولتاژ k = Vm / Vline باشد، در مقایسه ایدهآل با DOL در همان سرعت و با فرض امپدانس ثابت موتور، جریان موتور حدود k، جریان سمت شبکه حدود k² و گشتاور حدود k² میشود؛ جریان مغناطیسکنندگی و گذراها در این برآورد لحاظ نشدهاند.
در راکتور یا مقاومت سری استاتور، اثر تبدیل جریان اتوترانس وجود ندارد. کاهش ولتاژ ۸۰ درصدی را نباید در همه روشها به جریان شبکه ۶۴ درصدی تعبیر کرد.
۷. سافتاستارتر؛ شروع نرم بدون کنترل دور دائم
سافتاستارتر متداول با کنترل تریستورها، ولتاژ مؤثر اعمالی را در شروع تنظیم میکند. کاهش جریان، رمپ ولتاژ، محدودسازی جریان و در مدلهای مناسب کنترل گشتاور و توقف نرم از قابلیتهای آن است. پس از شروع، بسیاری از مدارها کنتاکتور بایپس دارند؛ مدل و مدار سازنده تعیینکننده است. [8]
تفاوت اصلی با اینورتر این است که سافتاستارتر معمولی فرکانس شبکه را تغییر نمیدهد و ابزار تنظیم دائمی دور نیست. کاهش ولتاژ باعث کاهش گشتاور میشود؛ اگر بار سنگین باشد، محدودکردن بیش از حد جریان میتواند موتور را در شتاب متوقف و حرارت را بیشتر کند. برای پمپ، توقف نرم ممکن است به کاهش ضربه کمک کند، اما نتیجه باید با سیستم هیدرولیک بررسی شود.
- انتخاب بر پایه جریان و وظیفه راهاندازی؛ نه فقط برچسب کیلووات.
- مدت و تعداد استارت، دمای محیط، بار سنگین/سبک و ظرفیت بایپس لحاظ شوند.
- کلاس حفاظت حرارتی باید با توان حرارتی موتور هماهنگ باشد.
- اگر کنترل دور، گشتاور دقیق یا بازیابی انرژی لازم است، مزیت درایو بررسی شود.
سافتاستارتر یا اینورتر؟
| موضوع | سافتاستارتر | درایو VFD |
|---|---|---|
| وظیفه اصلی | کنترل شروع / توقف و کاهش تنش | کنترل دور و گشتاور در کارکرد |
| فرکانس خروجی متعارف | همان فرکانس شبکه | فرکانس متغیر مطابق فرمان |
| دور دائم | تغییر دور دائم وظیفه آن نیست | در محدوده مجاز موتور و بار کنترل میشود |
| عامل انتخاب | جریان و وظیفه استارت؛ زمان / تعداد | جریان خروجی، اضافهبار و الگوریتم کنترل |
۸. موتور اسلیپرینگ چیست و مقاومت روتور چه میکند؟
در موتور القایی روتور سیمپیچیشده، سه سر مدار روتور از طریق حلقهها و زغالها به بیرون منتقل میشوند. به این موتور در صنعت اسلیپرینگ میگویند. مقاومت خارجی در مدار روتور میتواند جریان شروع را محدود و نقطه گشتاور بیشینه را به لغزش بالاتر منتقل کند. با انتخاب درست، گشتاور شروع میتواند تا حوالی گشتاور بیشینه موتور افزایش یابد؛ این افزایش نامحدود نیست.
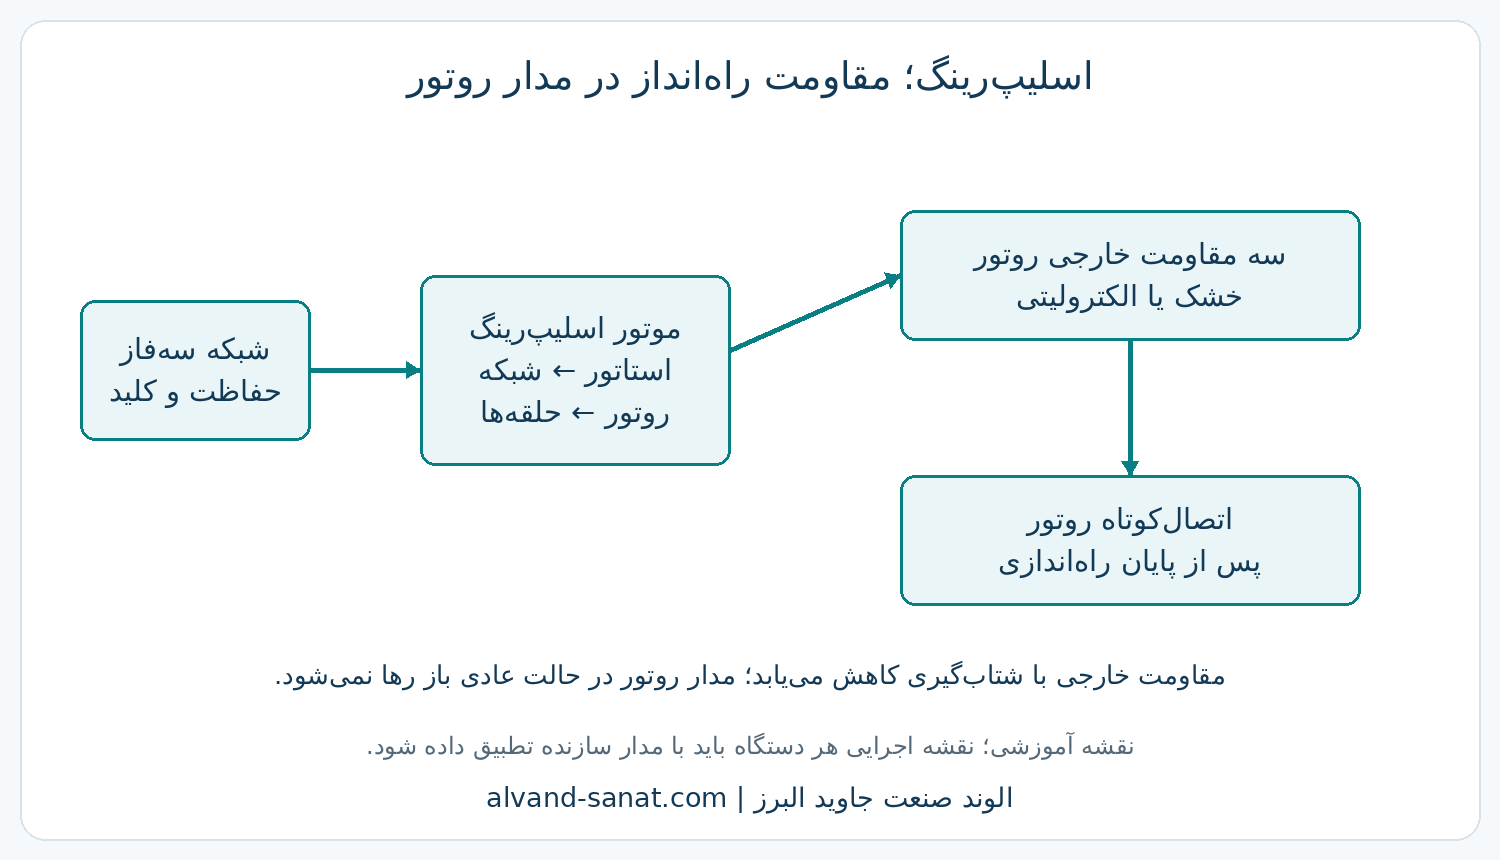
افزودن مقاومت، مقدار گشتاور بیشینه را در مدل ساده الزاماً زیاد نمیکند؛ محل وقوع آن را جابهجا میکند. اگر مقاومت بیش از حد باشد، گشتاور شروع دوباره کاهش مییابد. با شتابگیری، مقاومت بهصورت پلهای یا پیوسته کم و در پایان در طرح متعارف روتور اتصال کوتاه میشود. بازماندن مدار روتور یا اشکال اتصال کوتاه، استارت عادی نیست.
این موتورها در برخی آسیابها، خردایش و بارهای سنگین صنایع سیمان دیده میشوند؛ نمیتوان گفت همه یا اکثر موتورهای یک صنعت اسلیپرینگاند بدون آمار مشخص. مزیت راهاندازی بار سنگین در برابر نیاز نگهداری حلقه و زغال، تلفات مقاومت و پیچیدگی بیشتر سنجیده میشود. برای هر پروژه، مشخصات ولتاژ و جریان روتور نیز علاوه بر پلاک استاتور لازم است.
۹. لیکوئید استارتر LRS؛ الکترولیت، الکترود و تنظیم صحیح
لیکوئید استارتر یا راهانداز مقاومت مایع، از تغییر مقاومت مسیر الکترولیت برای کنترل جریان روتور استفاده میکند. در برخی طرحها فاصله یا میزان فرو رفتن الکترودها تغییر میکند؛ در برخی طرحهای دیگر تغییر مقاومت با رفتار حرارتی انجام میشود. وجود مخزن مایع به معنی یکسانبودن مکانیزم همه سازندگان نیست. [9]
مقاومت به نوع و غلظت ماده، دما، سطح مایع، فاصله الکترودها، ابعاد و وضعیت سطح آنها وابسته است. در بعضی دستگاهها کربنات سدیم طبق دستور سازنده استفاده میشود؛ نمک خوراکی جایگزین عمومی و مطمئن نیست. برای همه موتورها دستور «چند کیلو نمک در مخزن» وجود ندارد. مقدار باید از مشخصات راهانداز، مدار روتور، گشتاور موردنیاز و دمای مرجع به دست آید. [10]
| موضوع کنترل | مدرک یا اندازهگیری لازم | اثر احتمالی اشکال |
|---|---|---|
| نوع و غلظت الکترولیت | دفترچه، ماده مصرفی مجاز، روش آزمون در دمای مشخص | تغییر جریان و منحنی شتاب؛ خوردگی در ماده نامناسب |
| دما و سطح مایع | حسگرها و عملکرد اینترلاکها | تغییر مقاومت؛ استارت خارج از شرایط طراحی |
| الکترودها و حرکت | فاصله، مسیر حرکت، خوردگی و همزمانی | شروع نامتقارن یا تغییر ناگهانی مقاومت |
| اتصال کوتاه نهایی | فرمان، کنتاکتها و زمان واقعی | ماندن مقاومت در مدار یا انتقال نامناسب |
| تعداد استارت | ظرفیت حرارتی مخزن و زمان خنکشدن | افزایش دما و تغییر شرایط استارت بعدی |
عیبیابی با ثبت جریان سهفاز استاتور، زمان شتاب، وضعیت روتور، دمای الکترولیت و رویدادهای کنترل شروع میشود. بالا یا پایینبودن آمپر بهتنهایی دستور تغییر غلظت نیست. اگر روتور، زغال، بار یا مکانیزم حرکت ایراد داشته باشد، دستکاری محلول علت اصلی را پنهان میکند.
برای بررسی تنظیم لیکوئید استارتر، عکس پلاک موتور و راهانداز، ولتاژ/جریان روتور، حجم مخزن، دفترچه سازنده، دمای محیط و نمودار جریان استارت را به شرکت الوند صنعت جاوید البرز ارائه کنید. مهندس مصطفی فلاحنژاد میتواند بر اساس این دادهها مسیر بررسی فنی را مشخص کند. تماس: ۰۹۳۰۹۹۹۹۱۹۵.

لیکوئید استارتر دقیقاً در کدام مدار قرار میگیرد؟
در طرح متعارف موتور القایی اسلیپرینگ، استاتور از شبکه تغذیه میشود و LRS به مدار سهفاز روتور متصل است. تغییر مقاومت روتور، مشخصه شروع را تغییر میدهد. این سازوکار با کاهش فرکانس خروجی درایو یا کاهش ولتاژ استاتور سافتاستارتر متفاوت است.
سطح، دما، شرایط مخزن و اجازه استارت
مقاومت اولیه مطابق مدار روتور و بار
حرکت الکترود یا سازوکار مخصوص مدل
اتصال کوتاه نهایی طبق نقشه تجهیز
در مدل الکترود متحرک EPM شرکت AOIP، مخزن الکترولیت، سامانه حرکت الکترود، تابلو کنترل و بخش اتصال کوتاه با هم کار میکنند. سازنده برای همگنی حرارتی و شیمیایی از همزن یا پمپ استفاده میکند؛ حسگر سطح و ترموستات نیز بخشی از پایش دستگاهاند. مرجع سازنده AOIP.
۱۰. مقاومت خشک، کلید روغنی و SF₆؛ دستهبندی را درست بخوانیم
مقاومت خشک روتور ممکن است بهصورت شبکه مقاومتی با قطع پلهای طراحی شود. راهانداز الکترولیتی از مایع رسانا برای ایجاد مقاومت استفاده میکند. اما روغن و SF₆ معمولاً توصیف محیط عایقی یا قطعووصل تجهیز هستند؛ از وجود کلید روغنی یا گازی نمیتوان نتیجه گرفت خود مقاومت از همان ماده ساخته شده است.
در بررسی تابلو قدیمی، بخش مقاومتی، مکانیزم تغییر پله، کنتاکتور اتصال کوتاه، محیط عایقی کلید و مدار فرمان جدا شناسایی شوند. روغن روی سطح بعضی محلولها نیز کاربردی متفاوت از عایق یک کلید دارد و فقط مطابق دستور سازنده قابل استفاده است. نگهداری تجهیزات روغنی یا گازی نیازمند رویه تخصصی همان تجهیز است؛ راهانداز را با حدس شناسایی یا بازسازی نکنید.
۱۱. موتورهای خاص؛ قفس دوگانه، سنکرون و ترکیبهای راهاندازی
قفس دوگانه یا میله عمیق در موتور القایی میتواند ویژگی شروع را بهتر کند، اما وجود دو قفس به معنی موتور اسلیپرینگ نیست. از سوی دیگر، بعضی موتورهای سنکرون برای شروع مستقیم از سیمپیچ میراکننده یا ساختار قفس بهره میبرند و در مرحله مناسب به سنکرون میرسند. وجود حلقه در موتور سنکرون میتواند مربوط به تغذیه تحریک DC باشد، نه مقاومت سهفاز روتور القایی. [11]
تجربه مشاهده موتورهای دارای ساختار ترکیبی در پروژههای صنعتی ارزشمند است، اما تشخیص باید با نقشه و پلاک همان موتور تأیید شود. عنوان «ترکیب قفس سنجابی و اسلیپرینگ» را بدون مدار سازنده به همه این ماشینها ندهید. برای موتور سنکرون، نحوه اعمال تحریک، مقاومت تخلیه، ترتیب سنکرونشدن و حفاظت خروج از سنکرونی موضوع مستقل است.
۱۲. راهاندازی موتور فشار متوسط MV؛ چرا جریان کمتر کافی نیست؟
برای توان، بازده و ضریب توان مشابه، افزایش ولتاژ نامی جریان نامی را کاهش میدهد؛ اما جریان استارت میتواند همچنان چند برابر جریان نامی باشد و شبکه را تحت تأثیر قرار دهد. DOL موتور MV باید با افت ولتاژ، توان اتصال کوتاه شبکه، منحنی بار، اینرسی، ظرفیت حرارتی و تعداد استارت ارزیابی شود. [12]
انتخابها میتوانند شامل DOL، راکتور یا اتوترانس، سافتاستارتر MV یا درایو MV باشند. اگر فقط کاهش تنش شروع لازم است، درایو همیشه تنها گزینه نیست؛ اگر کنترل دور فرایند، گشتاور یا بهینهسازی مصرف لازم باشد، ارزیابی درایو اهمیت بیشتری دارد.
در کار با درایو MV، سازگاری عایق موتور با ولتاژهای خروجی، طول کابل، dv/dt، نیاز فیلتر، یاتاقان، خنککاری و حفاظت باید بررسی شود. اتصال خروجی درایو به موتور، جایگزین بررسی عایق و سرکابل نیست. علل خرابی موتور فشار متوسط و آنالیز جریان آنلاین مکمل این بخشاند.
۱۳. راهاندازی موتور با اینورتر VFD؛ کنترل فرکانس و گشتاور
درایو فرکانس متغیر سرعت میدان گردان و شرایط اعمال توان را کنترل میکند. در معماری رایج ولتاژمنبع، برق AC ورودی یکسوسازی، در باس DC ذخیره و سپس با کلیدزنی به خروجی چندفاز تبدیل میشود. ساختار همه درایوها یکسان نیست؛ بهویژه در توان و ولتاژ بالا معماریهای متفاوت وجود دارد.
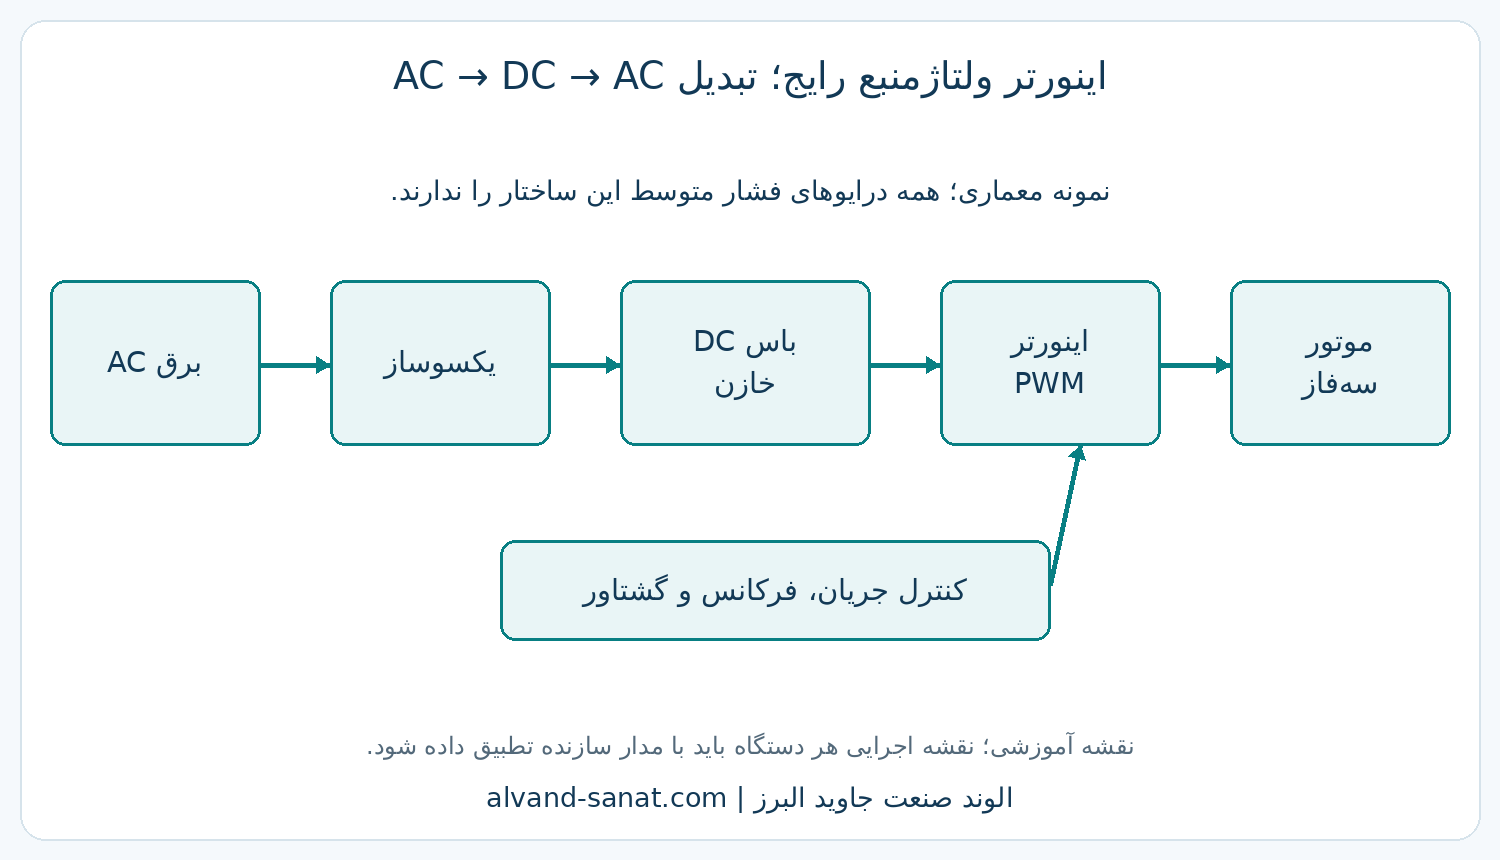
کنترل V/f در بسیاری از کاربردهای ساده مناسب است؛ کنترل برداری، با یا بدون حسگر، برای پاسخ و کنترل گشتاور دقیقتر بررسی میشود. انتخاب تابع نیاز بار است، نه یک مرز ثابت مانند «تمام موتورها بالای یک کیلووات باید اینورتر داشته باشند». موتور کوچک و بزرگ هر دو ممکن است حسب کاربرد مستقیم یا با درایو کار کنند.
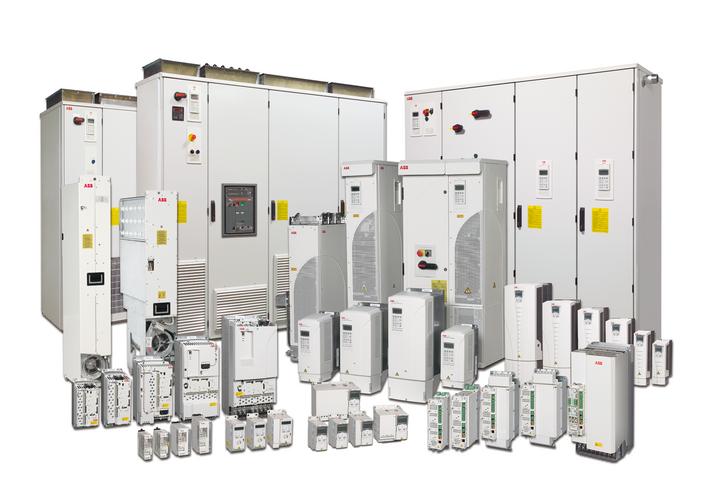
- ورودی درایو و ولتاژ شبکه، جریان خروجی، اضافهبار و وظیفه بار تطبیق داده شوند.
- اطلاعات واقعی پلاک موتور وارد شود: ولتاژ، جریان، فرکانس، دور و پارامترهای لازم مدل.
- Auto-tune فقط وقتی برای روش کنترل و شرایط ماشین لازم و مجاز است؛ آزمون گردان میتواند محور را حرکت دهد.
- رمپ شتاب/کاهش دور، محدودیت جریان، حداکثر سرعت و حفاظت حرارتی متناسب تنظیم شوند.
- کابل موتور، زمینکردن، EMC، خنککاری دور پایین و نیاز به فیلتر یا حفاظت بلبرینگ بررسی شوند.
کنترل و راهاندازی سری LS Electric باید با دفترچه دقیق همان مدل و نسخه انجام شود؛ شماره پارامتر یک سری را به سری دیگر تعمیم ندهید. [13]
برای بررسی تأمین اینورتر LS Electric کره و درایو مناسب پروژه، مشخصات موتور و بار را به شرکت الوند صنعت جاوید البرز بدهید. تأمین درایو MV و اینورتر LS Electric | ۰۹۳۰۹۹۹۹۱۹۵.
درایو AC و خانواده FC؛ شروع تنظیم از کجاست؟
درایوهای Danfoss VLT AutomationDrive FC 301 / FC 302 یک نمونه شناختهشده از راهکار کنترل موتور صنعتیاند. قابلیت شناسایی موتور AMA و انتخاب مدل کنترلی باید طبق دفترچه همان مدل و شرایط مکانیکی اجرا شود؛ آزمون گردان ممکن است محور را حرکت دهد. صفحه و راهنماهای رسمی FC.
| داده / تنظیم | آنچه باید با پروژه تطبیق داده شود |
|---|---|
| مشخصات موتور | ولتاژ، جریان، فرکانس، توان، دور و اتصال واقعی |
| نوع بار | فن / پمپ، گشتاور ثابت، شروع سنگین، ظرفیت اضافهبار |
| فرمان و فیدبک | منبع استارت و مرجع دور؛ Local / Remote؛ انکودر در صورت نیاز |
| رمپ و محدودیت | زمان شتاب، توقف، جریان، حداقل و حداکثر سرعت مجاز |
| موتور و کابل | خنککاری در دور کم، اتصال زمین، طول کابل، عایق و فیلتر لازم |
در این نمونه، عکس درایوهای ABB با مجوز مشخص آمده است. تصویر محصول FC از سایت Danfoss بازنشر نشده؛ صفحه رسمی محصول برای مشاهده عکس و مشخصات در دسترس است.
۱۴. استپر، رلوکتانسی و موتور آهنربای دائم؛ همه یک درایو ندارند
استپر با ترتیب تحریک فازها و کنترل جریان، حرکت پلهای تولید میکند. موتور رلوکتانسی سوئیچشونده به کلیدزنی هماهنگ با موقعیت روتور نیاز دارد. موتور رلوکتانسی سنکرون صنعتی معمولاً با درایو سازگار و مدل کنترلی مناسب راهاندازی میشود؛ نسخههای طراحیشده برای شروع مستقیم باید جدا شناسایی شوند. [14]
این خانوادهها را نمیتوان با اضافهکردن خازن به موتور تکفاز تبدیل کرد. حتی موتورهای آهنربای دائم هم از نظر شکل نیروی ضد محرکه، حسگر و روش کموتاسیون تفاوت دارند. پایه اتصال، جریان فاز، تعداد قطب و روش کنترل اهمیت دارند؛ صرف سهسیمبودن موتور مجوز اتصال مستقیم شبکه نیست.
برای استپر، توالی فازها، میکرواستپ، جریان درایور و منحنی گشتاور–سرعت مهم است. افزایش بیش از حد نرخ پالس یا بار میتواند موجب ازدسترفتن گام شود. برای SynRM صنعتی، انتخاب موتور و درایو بهصورت مجموعه بررسی شود. [15]
۱۵. سرووموتور، BLDC و PMSM؛ درایو و فیدبک سازگار
«سروو» بیشتر به سامانه کنترل دقیق با فیدبک اشاره دارد و الزاماً نام یک ساختار الکتریکی واحد نیست. یک سرووموتور AC غالباً موتور سنکرون آهنربای دائم است؛ سروو DC و فناوریهای دیگر نیز وجود دارند. BLDC نیز با وجود نام DC، معمولاً از باس DC و کموتاسیون الکترونیکی چندفاز استفاده میکند؛ اتصال مستقیم DC ثابت به فازهای آن، راهاندازی متعارف نیست.
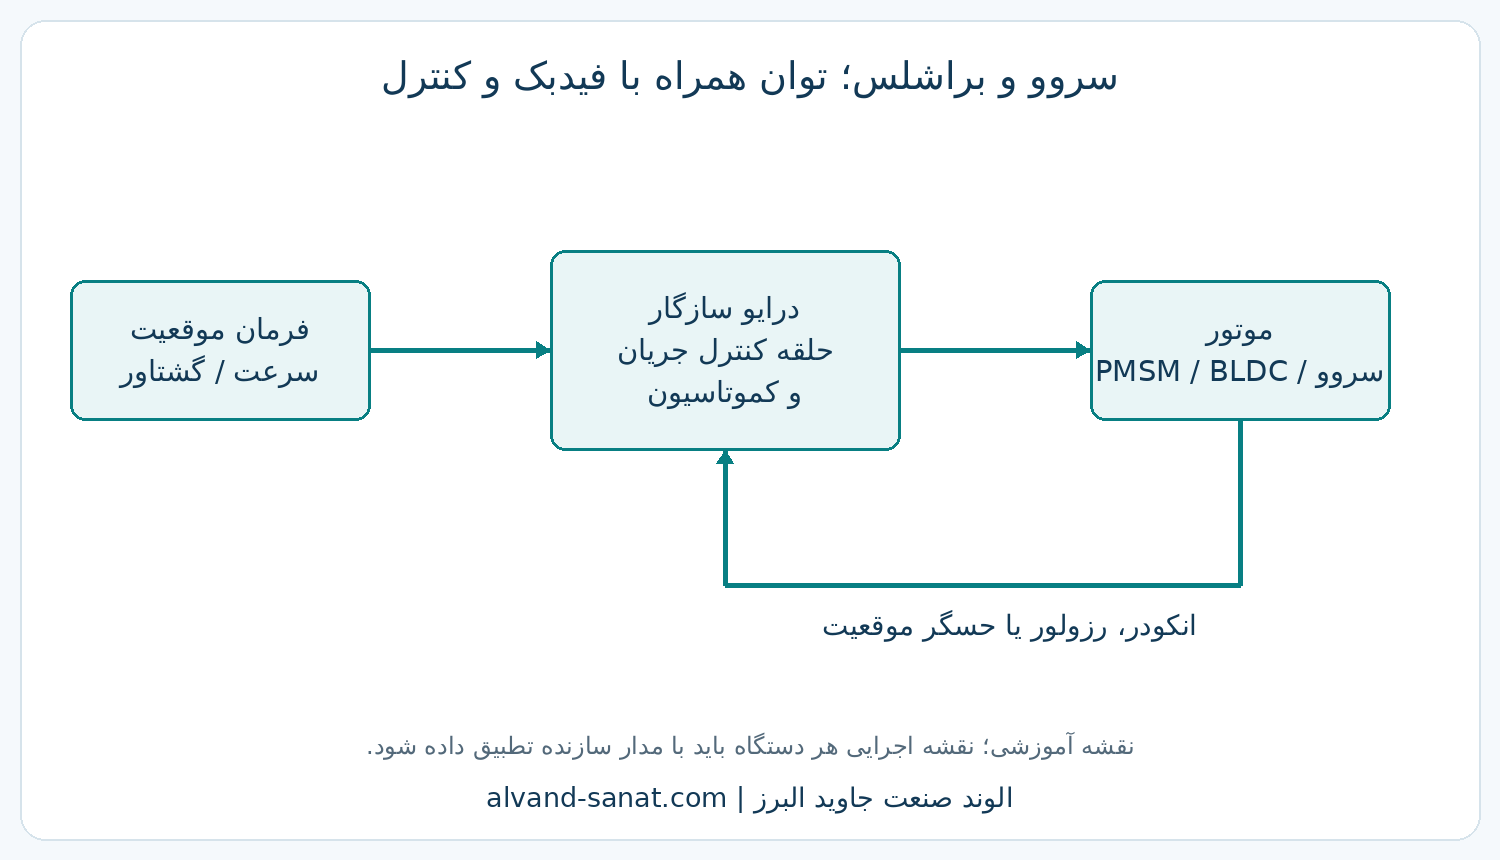
درایو باید ولتاژ و جریان موتور، الگوریتم کنترل، انکودر یا رزولور، ترتیب فاز و زاویه کموتاسیون را پشتیبانی کند. برخی سازندگان موتور و درایو را یک زوج اختصاصی عرضه میکنند؛ در سامانههای قابل پیکربندی، استفاده از برند متفاوت فقط پس از تأیید فنی ممکن است. عبارت «هر سروو فقط یک درایو دارد» حکم همگانی نیست.
- ابتدا مدل موتور، مدل درایو، کابل قدرت و کابل فیدبک تطبیق داده شوند.
- پیش از آزمون، جهت حرکت، ترمز نگهدارنده و محدودیت محور ایمن شوند.
- پارامتر و شناسایی موتور مطابق سازنده؛ سپس آزمون کمسرعت و تنظیم حلقهها.
- افزایش Gain بدون تحلیل مکانیکی میتواند نوسان و لرزش ایجاد کند.
در شرکت الوند صنعت جاوید البرز، بررسی موتور باید مدار کنترل و اجزای مکانیکی را هم پوشش دهد؛ تعویض موتور بدون تشخیص ایراد کابل یا فیدبک ممکن است مشکل را تکرار کند.
۱۶. موتور خودرو برقی و تراکشن؛ از باتری تا گشتاور محور
در بسیاری از خودروهای برقی، باتری منبع DC است و اینورتر تراکشن آن را به خروجی چندفاز کنترلشده برای موتور تبدیل میکند. موتور ممکن است PMSM، القایی، سنکرون تحریکشونده یا فناوری دیگری باشد؛ یک ساختار را نمیتوان به تمام مدلهای Mercedes-Benz، BMW یا BYD نسبت داد. [16]
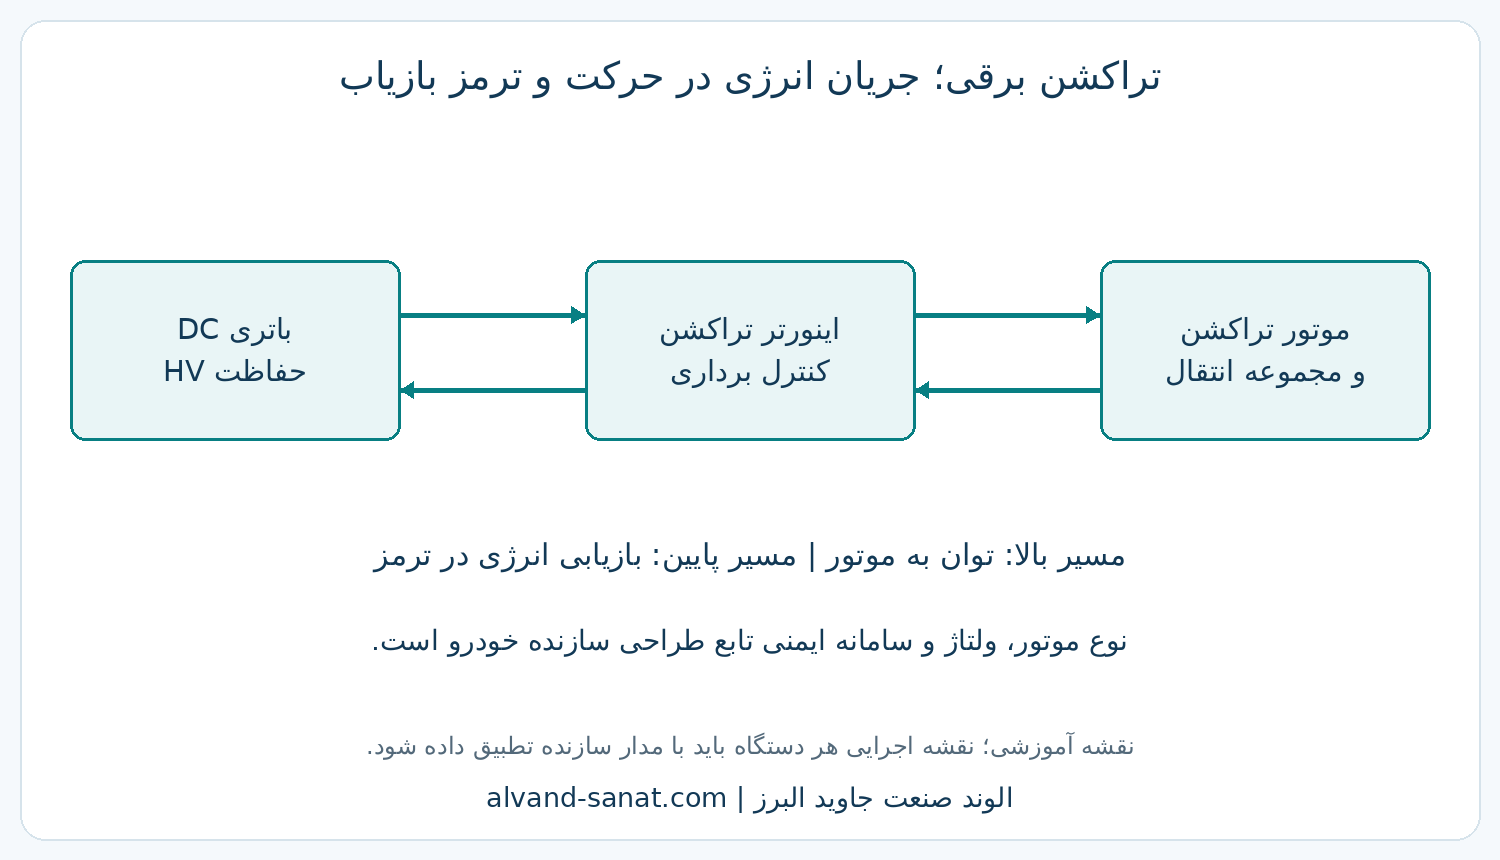
کنترل برداری و پایش موقعیت و جریان، گشتاور شروع و شتاب را مدیریت میکنند. در ترمز بازیاب، انرژی در شرایط مجاز به باتری بازمیگردد. موتور، اینورتر، سامانه خنککاری، ارتباطات، مدیریت باتری و ایمنی ولتاژ بالا یک مجموعه هستند. معماری چندسطحی نیز مربوط به توپولوژی مبدل است، نه الزاماً چند موتور یا چند مرحله مکانیکی.
برای تراکشن صنعتی، قطار و دامپتراک هم باید مدل دقیق سامانه شناسایی شود؛ همه این تجهیزات DC سری نیستند. در نسلهای مختلف، DC، AC القایی و ماشینهای سنکرون دیده میشوند. این مقاله دستور کار روی ولتاژ بالای خودرو یا حذف اینترلاک سازنده نیست.
۱۷. راهاندازی موتور DC تحریک مستقل و شنت
در موتور DC، هنگام سکون نیروی ضد محرکه آرمیچر تقریباً صفر است؛ بنابراین اتصال ولتاژ کامل به آرمیچر کممقاومت میتواند جریان بسیار بزرگی ایجاد کند. در راهاندازهای قدیمی از مقاومت شروع و در سیستمهای کنترلشده از محدودسازی جریان و افزایش تدریجی ولتاژ آرمیچر استفاده میشود.
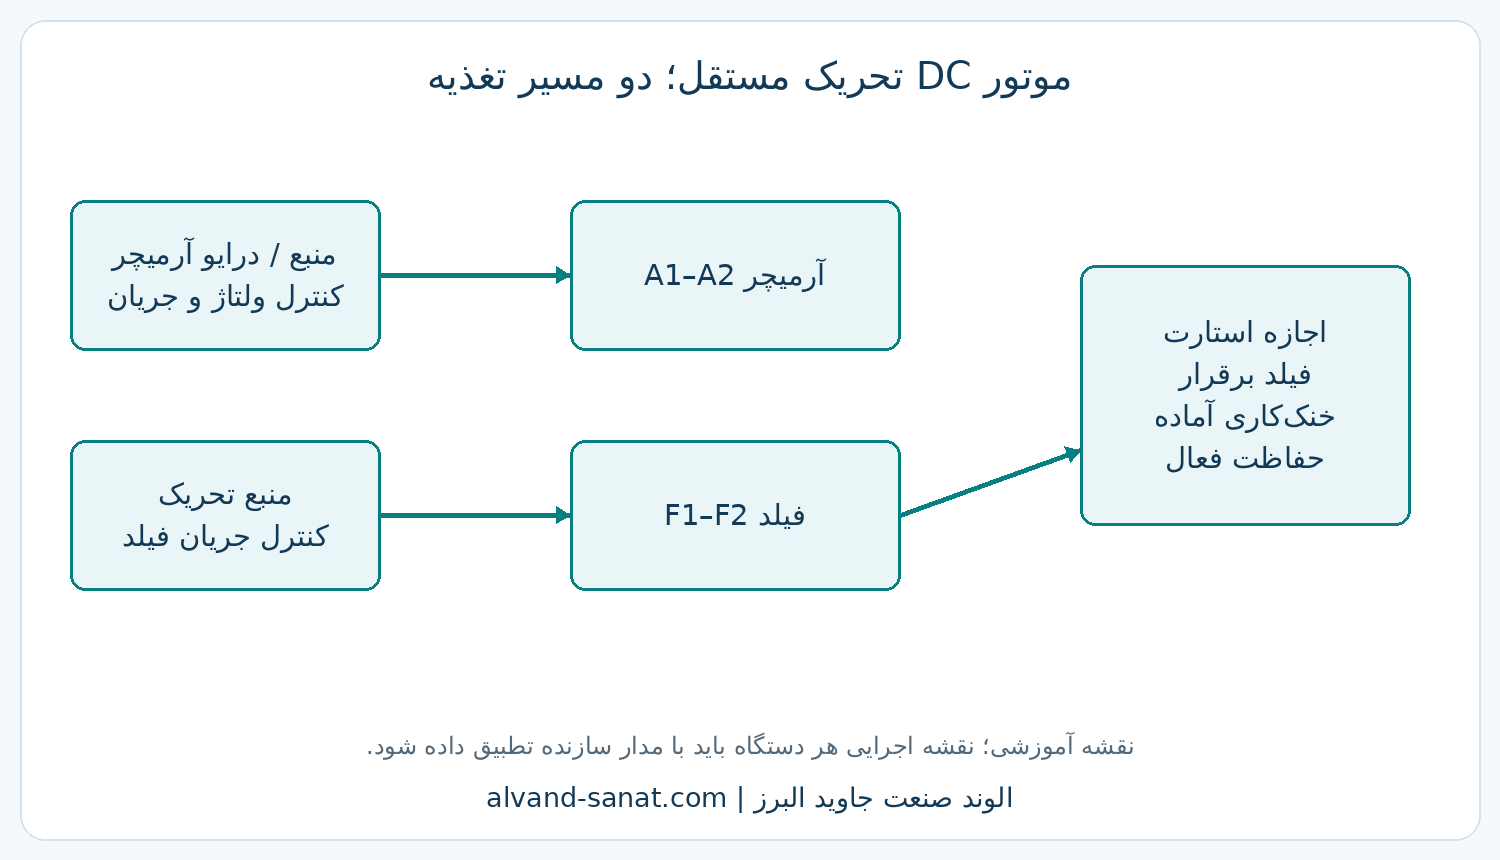
در تحریک مستقل، فیلد و آرمیچر دو مسیر تغذیه دارند. در شنت، فیلد بهصورت موازی با آرمیچر یا منبع مربوط بسته میشود. برای موتور نیازمند تحریک، برقرارشدن میدان و پایش جریان آن باید در اجازه استارت آرمیچر لحاظ شود. حفاظت کاهش یا قطع میدان و حفاظت اضافهسرعت مهماند. [17]
رابطههای پایه: T ≈ kΦIa و n ≈ (Va − IaRa)/(kΦ). زیر سرعت پایه، کنترل ولتاژ آرمیچر در میدان مناسب به کنترل دور کمک میکند. تضعیف میدان میتواند سرعت را بالا ببرد، اما ظرفیت گشتاور و محدودیت کموتاسیون و مکانیکی باید رعایت شوند. قطع میدان در شنت یا تحریک مستقل ممکن است اضافهسرعت ایجاد کند؛ خطر قطع میدان منحصر به شنت نیست.
درصدی مثل «۹۰ درصد موتورهای DC تحریک مستقلاند» بدون داده بازار نباید مبنای تشخیص شود. پلاک، تعداد سر سیم، نقشه و اندازهگیری مدار مرجعاند. بررسی زغال و کلکتور، خنککاری مستقل و بازخورد سرعت نیز پیش از استارت لازم است.
۱۸. DC سری و کمپوند؛ گشتاور زیاد، اما محدود
در DC سری، میدان و آرمیچر سریاند. پیش از اشباع، شار با جریان افزایش مییابد و گشتاور تقریباً با مربع جریان تغییر میکند؛ پس از اشباع، رشد گشتاور محدودتر میشود. گشتاور شروع میتواند زیاد باشد، اما هرگز بینهایت نیست: منبع، جریان مجاز، اشباع، کموتاسیون و ظرفیت حرارتی محدودکنندهاند. موتور سری در بار بسیار سبک یا بیباری میتواند دور خطرناک بگیرد. [18]
در برخی کاربردهای تاریخی حملونقل و کشش از این ویژگی بهره گرفته شده، اما انتخاب برای هر دامپتراک یا قطار به مدل واقعی آن بستگی دارد. در استارت، محدودسازی جریان و اطمینان از شرایط بار اهمیت دارد. تغییر جهت باید با تغییر یکی از دو بخش میدان یا آرمیچر طبق مدار مجاز باشد، نه تغییر دلخواه همه اتصالات.
در موتور کمپوند، میدان سری و شنت با هم وجود دارند. در کمپوند اضافی شارها همجهت و در نقصانی خلافجهتاند. کمپوند نقصانی میتواند رفتار نامناسب یا ناپایدار با بار داشته باشد؛ تنظیم و بازسازی اتصال آن بدون نقشه معتبر مجاز نیست. موتور قدیمی را فقط بر اساس تعداد زغال یا ظاهر پوسته دستهبندی نکنید.
۱۹. موتور تردمیل؛ PMDC یا براشلس؟
بسیاری از تردمیلها موتور DC آهنربای دائم با آرمیچر سیمپیچیشده و کنترلر الکترونیکی دارند، اما همه تردمیلها از یک نوع موتور استفاده نمیکنند. مدلهای AC یا براشلس نیز وجود دارند. خروجی کنترلر، ولتاژ و جریان مجاز، حسگر دور و حفاظت تعیینکنندهاند.
در PMDC، تغذیه میدان جداگانه وجود ندارد؛ آهنربا شار را ایجاد میکند. کنترل سرعت معمولاً از طریق ولتاژ متوسط یا PWM همراه با محدودیت جریان است. اشکال تسمه، رولر، اصطکاک صفحه و وزن بار میتواند جریان را بالا ببرد و مشکل را شبیه خرابی موتور نشان دهد. آزمون موتور باید مجموعه کنترل و مکانیک را پوشش دهد.
برای این گروه، شرکت الوند صنعت جاوید البرز وضعیت آرمیچر، کلکتور، زغال، بلبرینگ و مدار کنترل را متناسب با نوع واقعی تجهیز بررسی میکند. ارسال عکس پلاک و شرح مشکل برای مشاوره.
۲۰. چکلیست راهاندازی و تحویل؛ چه چیزهایی ثبت شود؟
- مدار و پلاک تطبیق داده شده؛ روش اتصال و جهت موردنیاز مشخص است.
- سلامت عایق و اتصالات با روش سازگار با موتور و تجهیزات الکترونیکی بررسی شده؛ تست عایق از مسیر درایو انجام نمیشود.
- محور، کوپلینگ، هممحوری، روانکاری و خنککاری آمادهاند.
- ارت، حفاظت اتصال کوتاه، اضافهبار، قطع فاز و حفاظتهای اختصاصی موتور فعالاند.
- برای DC: وضعیت فیلد؛ برای اسلیپرینگ: مدار روتور و اتصال کوتاه؛ برای سروو: فیدبک و ترمز بررسی شدهاند.
- آزمون اولیه طبق رویه سازنده، با محدوده حرکت و امکان توقف ایمن انجام میشود.
- در جریان استارت: ولتاژ و جریان هر فاز، زمان شتاب، دور، صدا و ارتعاش ثبت میشوند.
- در تحویل: پارامترها، حفاظتها، داده آزمون و محدودیت تعداد استارت مستند میشوند.
مهندس مصطفی فلاحنژاد پیشنهاد میکند گزارش تحویل فقط جمله «موتور روشن شد» نباشد. ثبت وضعیت واقعی بار، روش استارت و دادهها، مبنای بررسی خرابی بعدی است. مستندسازی کیفیت تعمیر و جلوگیری از کمفروشی در سیمپیچی به همین موضوع مرتبط است.
آنچه باید در گزارش تحویل ثبت شود
| مرحله | داده قابل ثبت |
|---|---|
| قبل از استارت | پلاک و اتصال، تنظیم حفاظت، وضعیت بار، اینترلاک و شرایط موتور |
| حین شتاب | ولتاژ و جریان هر فاز، زمان، سرعت، افت ولتاژ، ارتعاش و رخداد حفاظت |
| پس از رسیدن به کارکرد | جریان و بار پایدار، جهت، دمای مجاز، تهویه، روغن / یاتاقان طبق دستور |
| تحویل | پارامترها، نتیجه آزمون، حدود تعداد استارت و مسئول تأیید |
پلاک موتور و نمودار استارت را نگه دارید. در خرابی بعدی، این دو مدرک کمک میکنند مسئله موتور، شبکه، راهانداز و بار از هم تفکیک شود.
۲۱. عیبیابی سریع استارت ناموفق
| نشانه | احتمالهای قابل بررسی | اقدام اصولی |
|---|---|---|
| وزوز تکفاز، بدون شتاب | مدار کمکی، خازن، گیر مکانیکی، افت ولتاژ | قطع؛ بررسی مدار و بار قبل از استارت بعدی |
| شتاب ناقص در ستاره | گشتاور ناکافی، بار سنگین، ولتاژ یا اتصال نادرست | منحنی بار و شرط پلاک برای مثلث بررسی شود |
| تریپ هنگام انتقال مثلث | ترتیب اتصال، اینترلاک، پیک گذار، زمان نامناسب | ثبت جریان و کنترل مدار؛ حفاظت حذف نشود |
| اسلیپرینگ داغ یا نامتقارن | زغال و حلقه، مقاومتها، الکترود، سیمپیچ روتور | مدار روتور و داده هر فاز تطبیق داده شود |
| اینورتر خطای اضافهجریان دارد | رمپ، بار، پارامتر، کابل یا عیب موتور | کد خطای دقیق و دفترچه همان مدل خوانده شود |
| DC دور غیرعادی میگیرد | ضعف/قطع فیلد، فیدبک، بیباری موتور سری | توقف ایمن؛ حفاظت میدان و دور بررسی شود |
| سروو لرزش یا خطای فیدبک دارد | کابل، تطبیق انکودر، کموتاسیون، تیونینگ، مکانیک | قبل از افزایش Gain، سازگاری و مکانیک بررسی شود |
این جدول احتمالها را مرتب میکند، تشخیص قطعی از راه دور نیست. اگر موتور در استارت میماند، استارتهای متوالی ممکن است حرارت تجمعی ایجاد کنند. حفاظت عملکرده را بهعنوان یک داده بررسی کنید، نه مانعی که باید دور زده شود.
۲۲. مشاوره انتخاب راهانداز و تأمین درایو
اگر برای انتخاب بین DOL، ستارهـمثلث، سافتاستارتر، لیکوئید استارتر و اینورتر تردید دارید، ابتدا دادههای پروژه را کنار هم بگذارید. شرکت الوند صنعت جاوید البرز با همراهی مهندس مصطفی فلاحنژاد میتواند بررسی فنی موتور، راهانداز و شرایط بار را بر اساس مدارک واقعی پروژه انجام دهد.
برای شروع گفتوگو، عکس واضح پلاک موتور و راهانداز، توان و ولتاژ، نوع بار، تعداد استارت، شرح خطا و فیلم یا نمودار جریان موجود را آماده کنید. نام مدل کامل برای موتورهای سروو، DC و اسلیپرینگ اهمیت ویژه دارد.
تماس برای مشاوره و هماهنگی بررسی: 09309999195 | فرم تماس و ارسال مشخصات. برای تأمین موتور، راهنمای خرید الکتروموتور اصل و برای ارزیابی سلامت، آنالیز جریان آنلاین را مطالعه کنید.
منابع فنی و حقوق تصاویر
مراجع بخشهای اصلی
- Oriental Motor؛ خازن موتور تکفاز
- WEG؛ ایمنی خازنهای AC
- Nidec؛ موتور AC و یونیورسال
- ABB؛ کاتالوگ سافتاستارتر، روشهای استارت
- ABB؛ Electrical Installation Handbook Vol.2
- Kraus & Naimer؛ مدارها و اتصال ستارهمثلث
- Nidec US Motors؛ Motor Machinery Terminology
- Rockwell؛ راهانداز MV SMC-50
- AOIP؛ EPM Liquid Resistance Starter
- NHP؛ راهانداز مقاومت مایع
- WEG؛ موتور سنکرون و سیستم تحریک
- Schneider Electric؛ شروع موتور و اثر بر شبکه
- LS Electric؛ مرکز دانلود راهنمای مدلها
- Oriental Motor؛ استپر، سروو و براشلس
- ABB؛ موتور رلوکتانسی سنکرون
- Texas Instruments؛ Traction Inverter
- ABB؛ راهنماهای DCS880
- Nidec US Motors؛ مشخصات DC سری و کمپوند
مراجع و تصاویر تکمیلی بازطراحی
- ABB؛ مبانی ستارهمثلث و راهاندازها
- ABB؛ سافتاستارتر و انتخاب کاربرد
- AOIP؛ EPM، راهانداز مقاومت مایع
- Danfoss؛ VLT AutomationDrive FC 301 / FC 302
- ABB؛ راهنماهای ACS880-01
- LS Electric؛ مرکز راهنماها
- عکس لیکوئید استارتر؛ Calistemon / Wikimedia Commons
- عکس درایوهای ABB؛ ABB / Jouko Niiranen / Wikimedia Commons
تصویر مهندسان با لباس الوند صنعت با هوش مصنوعی برای فضاسازی این مقاله ساخته شده است؛ مستند پروژه واقعی نیست. عکس واقعی لیکوئید استارتر و تصویر آرشیوی درایو ABB با ذکر صاحب اثر و لینک مجوز CC BY-SA 3.0 آمدهاند؛ این دو تصویر بدون تغییر محتوایی تحت همان مجوز باقی میمانند. متن، نقشههای اختصاصی و حقوق تصاویر مستقلاند. عکس موتور و استاتور از مقاله موجود الوند صنعت حفظ شدهاند.
برای Danfoss FC، لینک رسمی محصول و راهنما آمده است؛ شرایط عمومی سایت، بازنشر عمومی یا تجاری تصویر را بدون مجوز کتبی آزاد نمیداند.
Electric motor starting methods
Practical selection, commissioning and troubleshooting for single-phase, three-phase, wound-rotor, medium-voltage, servo and DC motors.
1. Before selecting a starter
A successful motor start requires accelerating torque throughout the speed range, an acceptable acceleration time and adequate thermal capacity. Read the motor nameplate, identify the driven machine, assess the power supply, cable and transformer, and establish the number of cold and hot starts. Power rating alone does not select the starter.
2. Single-phase induction motors
Identify the construction: resistance split-phase, capacitor-start, permanent split capacitor (PSC), capacitor-start/capacitor-run, or shaded-pole. Capacitor values and switching arrangements must match the manufacturer’s design. A start capacitor is not normally a continuous-duty run capacitor. Humming without acceleration calls for checking the auxiliary circuit, capacitor, switching device, mechanical load and supply voltage.
3. Universal motors
A universal motor is a commutator motor with series field and armature. It is designed for suitable AC operation and may support DC within specified ratings. It is not compatible with arbitrary AC or DC voltages. Check brushes, commutator, armature, bearings, controller, load and maximum speed. Series and universal motors can overspeed under excessively light load.
4. Direct-on-line (DOL)
DOL applies full supply voltage through the specified switching and protective equipment. It can be appropriate where the network and mechanical system tolerate the starting current and torque. Confirm the complete motor and load torque curves, voltage dip, acceleration time, thermal limits and contactor/protection coordination. Replacing protection with a larger fuse does not establish the cause of a trip.
5. Star-delta starting
At a fixed line voltage, the same motor’s star winding voltage is the line voltage divided by √3. Relative to DOL starting in delta, starting line current and torque are approximately one third in a simplified comparison. A 400 V supply and a Δ400/Y690 V motor can satisfy the voltage requirement; Δ230/Y400 V cannot be transferred to delta on that supply. Six accessible leads, correct connections, enough star torque and suitable interlocking are essential.
6. Autotransformer, reactor and part-winding starting
For an ideal autotransformer at voltage tap k, motor current is approximately k times DOL current, supply current k² times and torque k² times, comparing the same operating point and neglecting magnetizing current and transients. A stator resistor or reactor does not provide the transformer’s supply-current transformation. Part-winding starting requires a motor designed for that method and the prescribed time and sequence.
7. Softstarters
A conventional softstarter controls applied voltage during starting and, when supported, stopping. It normally retains supply frequency and is not a continuous variable-speed drive. Select it by motor current, load duty, start duration and frequency, ambient temperature and thermal protection. Excessively low current limitation can leave insufficient accelerating torque and prolong heating. Bypass arrangement and pump-stop functions depend on the model.
8. Wound-rotor / slip-ring motors
External resistance is connected to the rotor circuit through rings and brushes. In the simplified induction-motor model, resistance shifts the slip at maximum torque rather than increasing maximum torque without limit. Suitable resistance can improve starting torque while limiting current; excessive resistance can reduce starting torque again. Reduce resistance as prescribed and establish final rotor short-circuiting. Open rotor circuits, uneven brushes or defective shorting contacts require investigation.
9. Liquid resistance starters (LRS)
An LRS changes resistance through electrolyte in the rotor circuit of a compatible slip-ring motor. Movable-electrode and other designs must be distinguished. Electrolyte composition and concentration, temperature, level, electrode geometry and movement, final shorting and thermal capacity affect performance. AOIP EPM illustrates a tank, electrode-motion system, control and shorting arrangement with level and temperature monitoring. Use rotor voltage/current and the exact starter documentation; there is no universal salt recipe.
10. Dry resistance, oil and SF₆ equipment
Identify the resistor bank separately from its switching and insulation system. Oil or SF₆ may describe insulation or interruption medium, not the material providing rotor resistance. Inspect the resistor stages, switching sequence, final shorting and control design using the actual equipment documentation.
11. Special and synchronous motors
A double-cage or deep-bar induction rotor is not a wound rotor with external resistance. A synchronous motor may use damper windings and a specified excitation sequence, while other machines require a compatible drive. Slip rings on a synchronous machine may supply excitation and must not automatically be interpreted as a three-phase induction-rotor circuit. Verify starting, excitation, synchronizing and protection arrangements.
12. Medium-voltage (MV) motors
Lower rated current at higher voltage does not eliminate starting-network impact. Evaluate voltage dip, source strength, torque curves, inertia, hot/cold start capacity and protection. DOL, reduced-voltage starting, an MV softstarter or MV drive can each be appropriate for a particular system. With a drive, check insulation, cable and termination requirements, voltage rise-time stress, cooling, bearings, filters and grounding against the relevant manuals.
13. Variable-frequency drives: AC Drive / VFD
A VFD controls output frequency and voltage using a method compatible with the motor. Input phase count does not establish output or motor compatibility. Select by output current and overload duty, enter actual nameplate data, verify the motor connection, command/reference source, permitted ramp and speed limits, and feedback where required. Model-specific motor identification may move the shaft. Review low-speed cooling, cabling, earthing, EMC, insulation and bearing-current measures. ABB, LS Electric and Danfoss FC families require their own current model manuals.
14. Stepper, reluctance and permanent-magnet technologies
A stepper requires appropriate phase sequencing and current control; pulse rate and load affect missed steps. Switched reluctance and synchronous reluctance machines use different control approaches. Industrial SynRM usually requires a compatible drive unless specifically designed for line starting. Three terminals alone do not authorize direct connection to the supply; identify winding, current, poles, feedback and control technology.
15. Servo, BLDC and PMSM
Servo describes a controlled motion system, often with position feedback. Match drive voltage/current, motor technology, encoder or resolver, phase sequence and commutation. A BLDC motor commonly uses a DC bus with electronically switched phase currents; fixed DC on the phases is not a normal commissioning method. Secure travel limits and holding brakes, perform permitted low-speed checks, then tune the control loops. High gain cannot compensate for incompatible feedback or faulty mechanics.
16. Traction and electric-vehicle motors
A traction inverter converts DC-bus energy to controlled phase currents in many electric systems. Motor technologies vary among vehicle, rail and mining-truck generations. Control, cooling, communications, battery management and high-voltage interlocks form a system; regeneration also depends on the energy sink’s limits. Diagnose the exact architecture rather than assigning one motor type to an entire brand.
17. Separately excited and shunt DC motors
At standstill the armature has little back EMF, so starting requires appropriate armature-current limitation and voltage control. For a motor requiring excitation, establish and monitor field current before permitting armature operation. Field-loss and overspeed protection, commutation, cooling and speed feedback matter. Below base speed, armature-voltage control is common; field weakening requires the prescribed torque and mechanical limits.
18. Series and compound DC motors
Before magnetic saturation, series-motor torque grows approximately with current squared; supply, saturation, commutation and thermal limits prevent unlimited torque. Very light-load or no-load operation can cause dangerous speed. A compound motor’s field connections and polarity must be identified before control or direction changes. Choose starting and current limitation from the actual circuit.
19. Treadmill motors
Identify PMDC, brushless or another actual motor/controller combination. Belt, deck, bearings and mechanical drag can increase motor current; replacing the motor alone may leave the root cause. Match rated voltage/current, controller, feedback where present, cooling and operating duty.
20. Commissioning and handover
Verify identification, correct connections, protective settings, motor and load condition, interlocks, grounding and the manufacturer’s required checks. Log per-phase voltage/current, acceleration time, speed, vibration and protection events. Handover should retain parameter files, recorded load conditions, test results and start limits. Isolate and prove de-energization before opening circuits; follow competent-person procedures for live or MV work.
21. Unsuccessful start: use the evidence
Single-phase humming points to auxiliary circuits, capacitance, supply or mechanics. Failure to accelerate in star requires checking available torque and the delta-voltage condition. Transfer trips require checking wiring, timing and interlocks. Slip-ring asymmetry calls for rotor and brush/starting-resistance checks. Drive overcurrent and servo feedback errors require the exact fault code and model manual. Repeated starts or disabling protection can worsen the fault.
22. Project consultation
For a project review with Eng. Mostafa Falahnejad and Alvand Sanat Javid Alborz, provide clear motor and starter nameplates, supply details, driven-load information, start duty and recorded waveforms or fault codes. Contact +98 930 999 9195. Selection and commissioning recommendations should follow the real project data and exact equipment manuals.
Image credits and references
The Alvand-workwear commissioning scene was generated as an illustration; it is not a record of a real site visit. The liquid-starter photograph is by Calistemon under CC BY-SA 3.0, unchanged. The historical ABB VFD-family photograph is credited to ABB / Jouko Niiranen under CC BY-SA 3.0, unchanged. Manufacturer photographs are not assumed to be freely reusable.
- ABB؛ مبانی ستارهمثلث و راهاندازها
- ABB؛ سافتاستارتر و انتخاب کاربرد
- AOIP؛ EPM، راهانداز مقاومت مایع
- Danfoss؛ VLT AutomationDrive FC 301 / FC 302
- ABB؛ راهنماهای ACS880-01
- LS Electric؛ مرکز راهنماها
- عکس لیکوئید استارتر؛ Calistemon / Wikimedia Commons
- عکس درایوهای ABB؛ ABB / Jouko Niiranen / Wikimedia Commons



عالی بود ❤️❤️❤️❤️👏🏻👏🏻👏🏻👏🏻👏🏻👏🏻👏🏻👏🏻👏🏻👏🏻👏🏻👏🏻👏🏻